Egyenáramú motor pozíciószabályozó rendszer
Végponttól végpontig terjedő rendszer egyenáramú motor precíz, valós idejű pozíciószabályozására, négy rétegben felépítve:
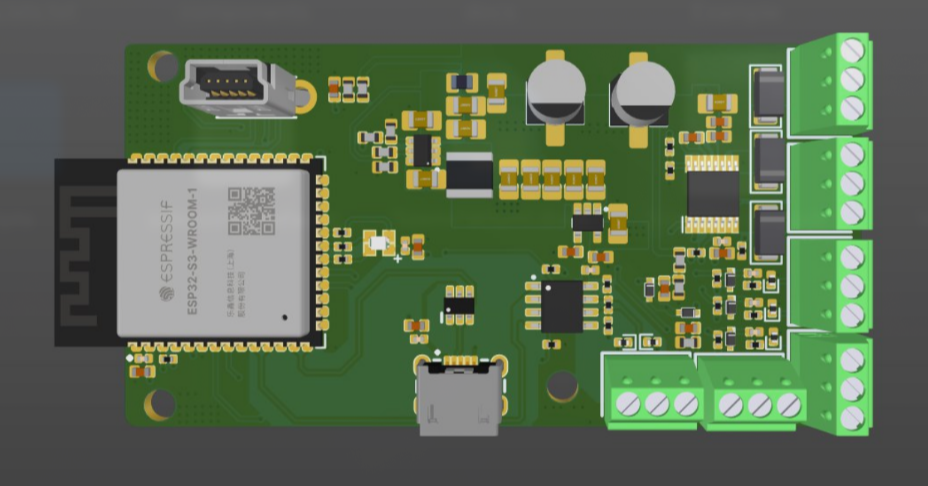
Hardver — egyedi, ESP32-S3 alapú NYÁK Altium Designerben tervezve (16 kapcsolásirajz-lap): DRV8876 H-hidas motorvezérlő, buck + LDO tápfokozat, kvadratúra enkóder bemenet, hőmérséklet- és feszültségmérés, micro-USB és RS485 interfészek, valamint RGB állapotjelző LED. A gyártásra kész gyártási fájlok is mellékelve vannak.
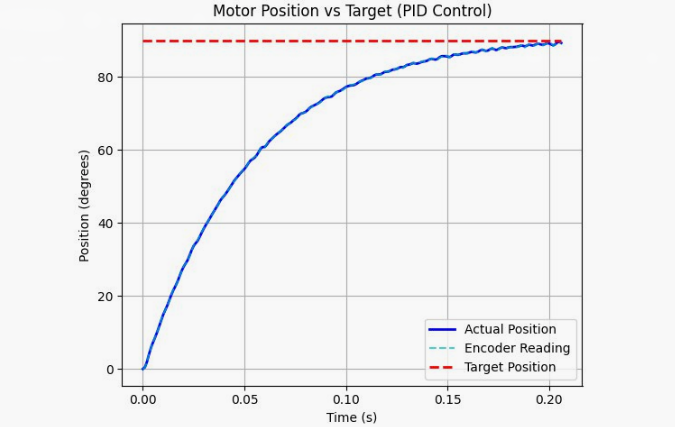
Firmware — ESP32-S3 firmware C++ nyelven (ESP-IDF, FreeRTOS), diszkrét idejű PID pozíciószabályozóval (anti-windup), mozgásprofilozással (trapéz és S-görbe), megakadás- és beállásérzékeléssel, szoftveres végállásokkal, kvadratúra enkóder olvasásával az ESP32 PCNT perifériáján keresztül, valamint USB CDC kommunikációval TinyUSB-n át — mindezt moduláris, interfész alapú architektúrában.
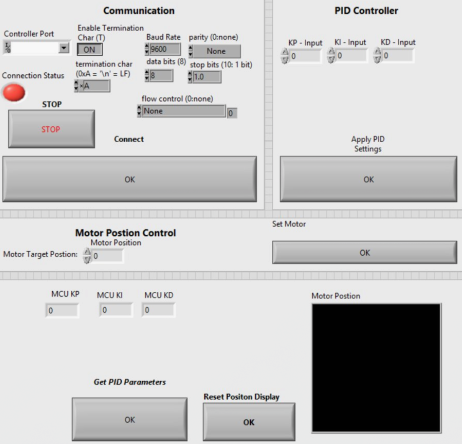
LabVIEW HMI — LabVIEW SCADA felület (VISA USB/soros porton) valós idejű pozíciógrafikonhoz, élő PID-hangoláshoz, 3D-s megjelenítéshez, valamint állapot- és hibafelügyelethez.
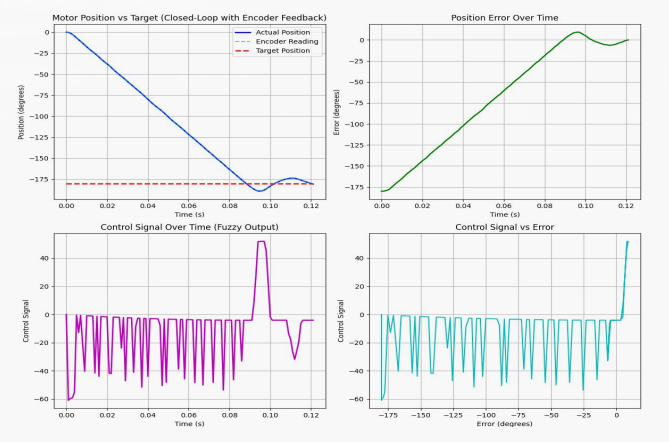
Szimuláció — Python modell, amely a fuzzy logikás és a PID pozíciószabályozást hasonlítja össze, valósághű motorfizikával (elektromos és mechanikai dinamika, valamint back-EMF), szimulált enkóder-kvantálással és mérési zajjal, továbbá a tagsági függvények és a 3D-s szabályozófelületek megjelenítésével.