Projektek
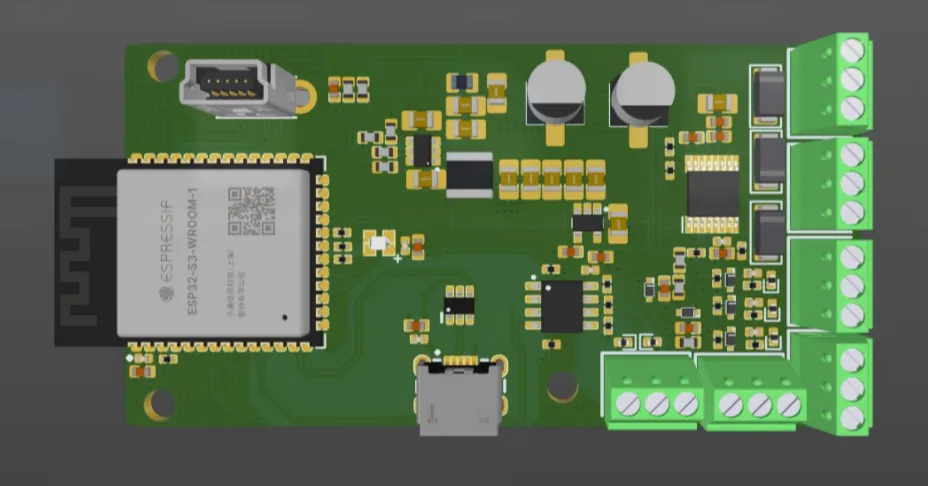
Egyenáramú motor pozíciószabályozó rendszer
Valós idejű, zárt hurkú DC-motor pozíciószabályozó — egyedi ESP32-S3 NYÁK, PID-firmware, LabVIEW HMI és Python fuzzy–PID összehasonlító szimuláció.
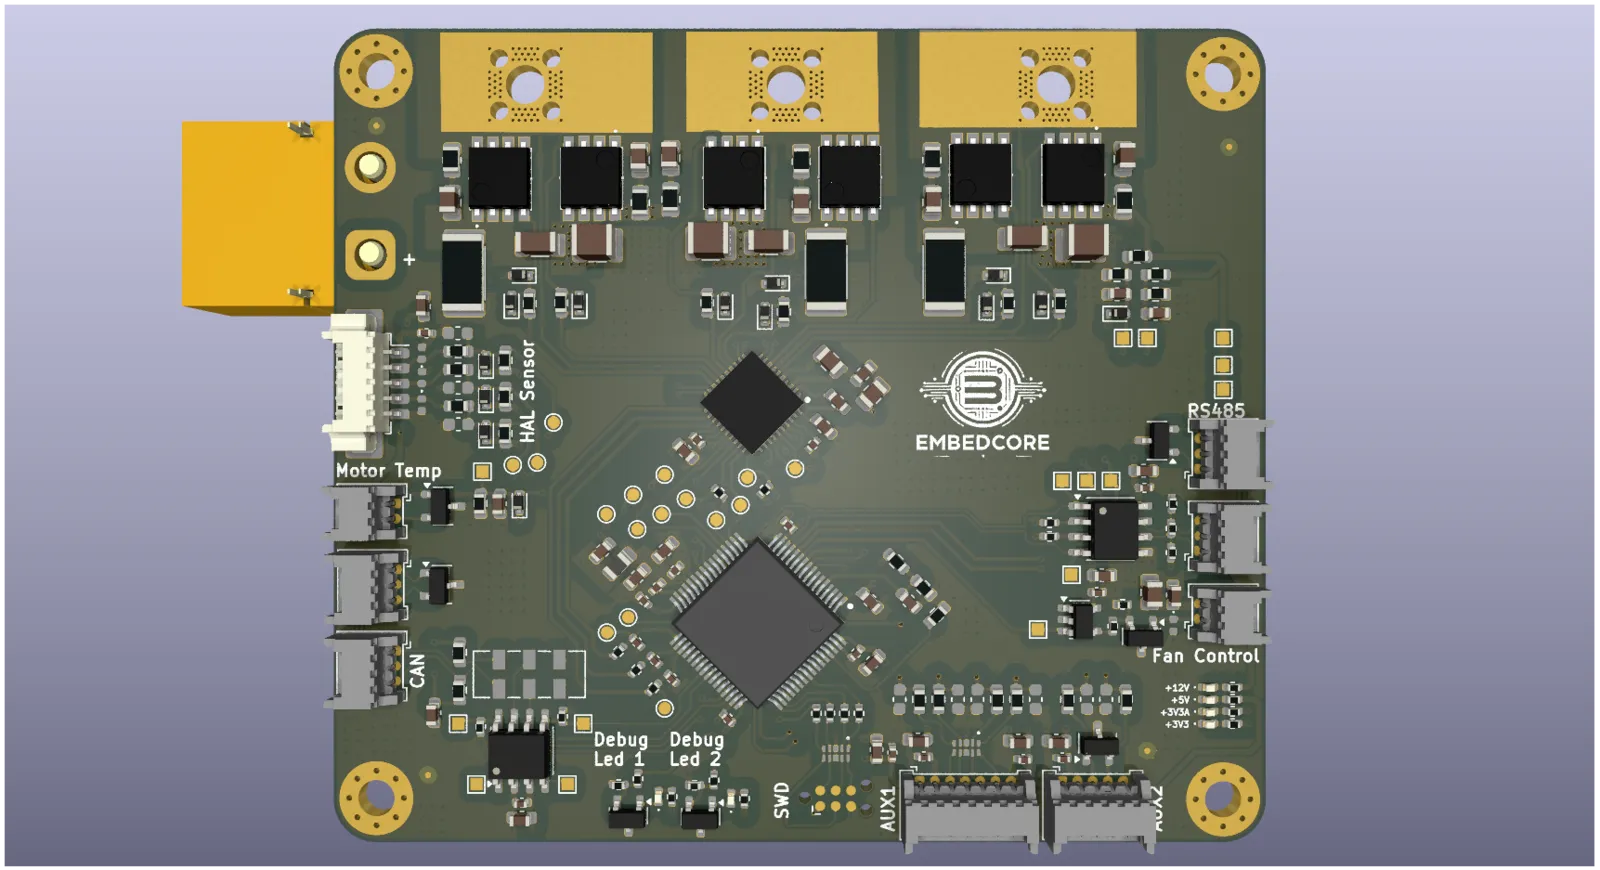
EmbedCore BLDC motorvezérlő
100 A-es kefe nélküli motorvezérlő 67 × 76,5 mm-es HDI panelen, autonóm mobilrobotok kerékhajtásaihoz.
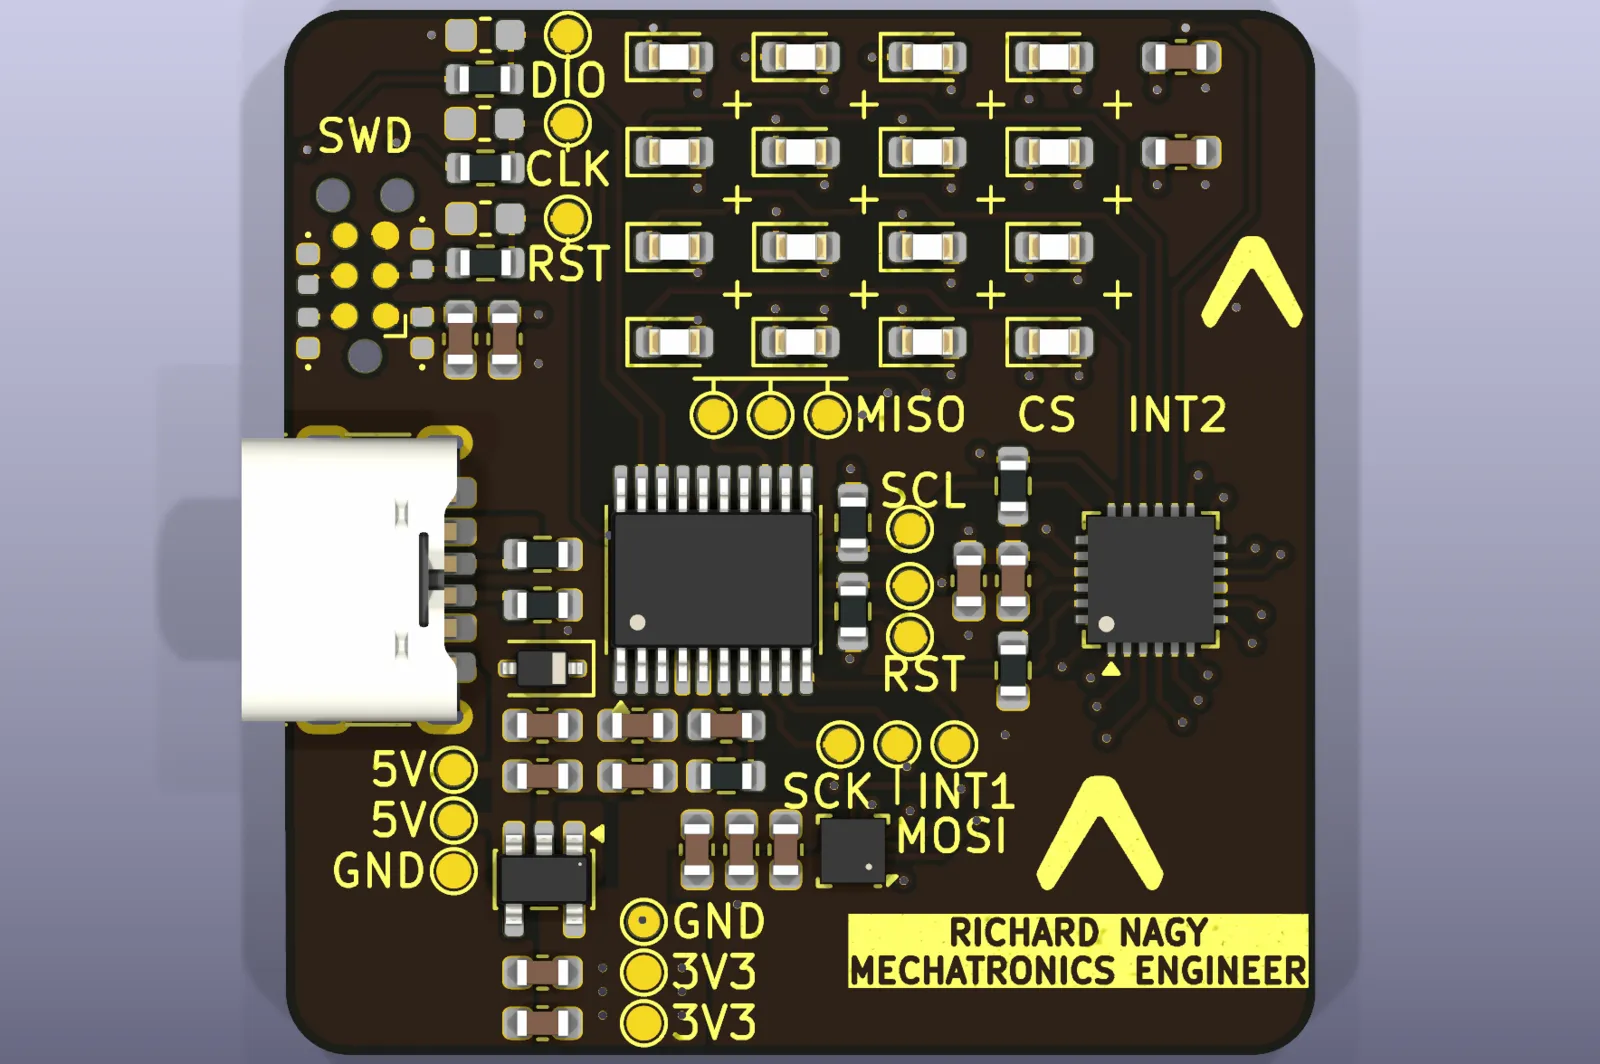
Beágyazott névjegykártya
Névjegykártya méretű NYÁK, amely világít és reagál a mozgásra — STM32C011, 4×4-es LED-mátrix és gyorsulásmérő, USB-C-ről táplálva.
LCSC BOM-ellenőrző eszköz
Python parancssori eszköz, amely élő LCSC-adatok alapján ellenőrzi az anyagjegyzék alkatrészeit.
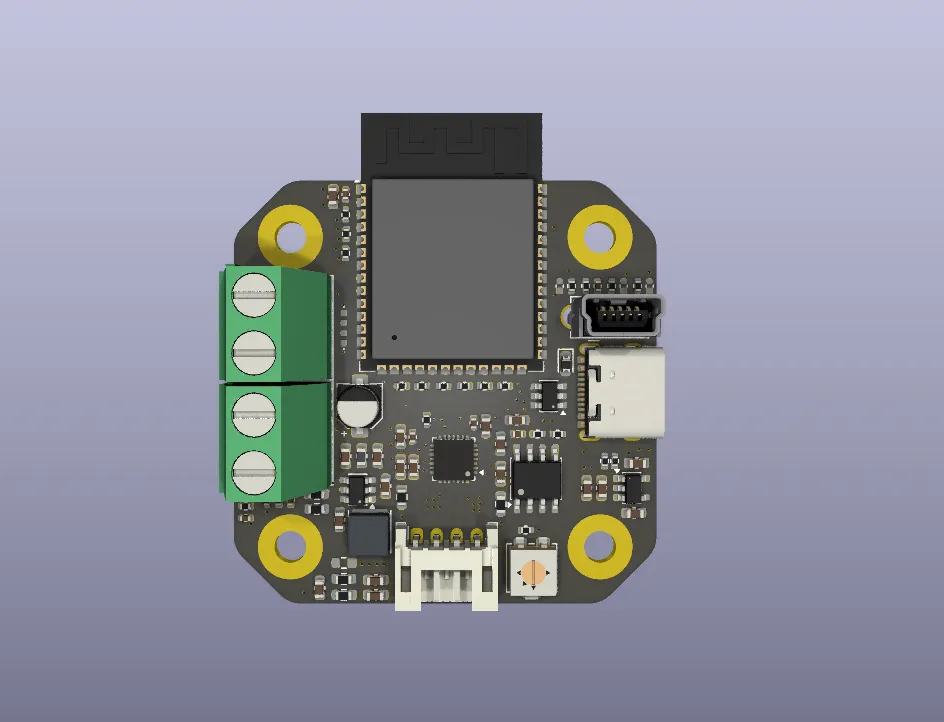
EmbedCore léptetőmotor-vezérlő
Kompakt, ESP32-S3 alapú léptetőmotor-vezérlő, amely egy NEMA 17 motor hátuljára szerelhető (hardvertervezés, még teszteletlen).
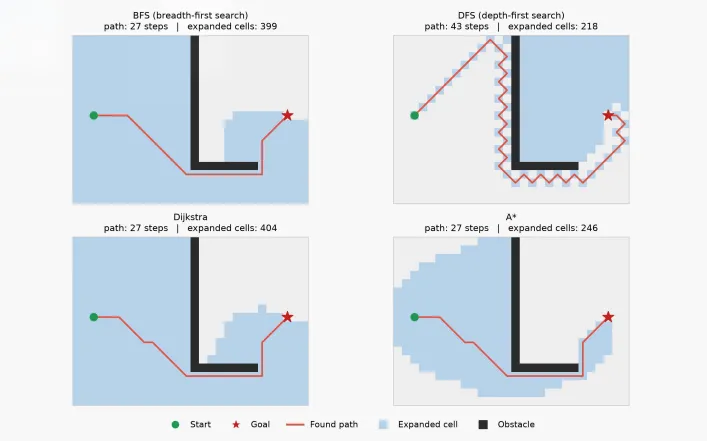
Autonóm mobilrobot-navigáció ROS 2-ben
A lezárt szakdolgozatom: autonóm útvonaltervezés mobilrobothoz ROS 2-ben és Gazebóban.
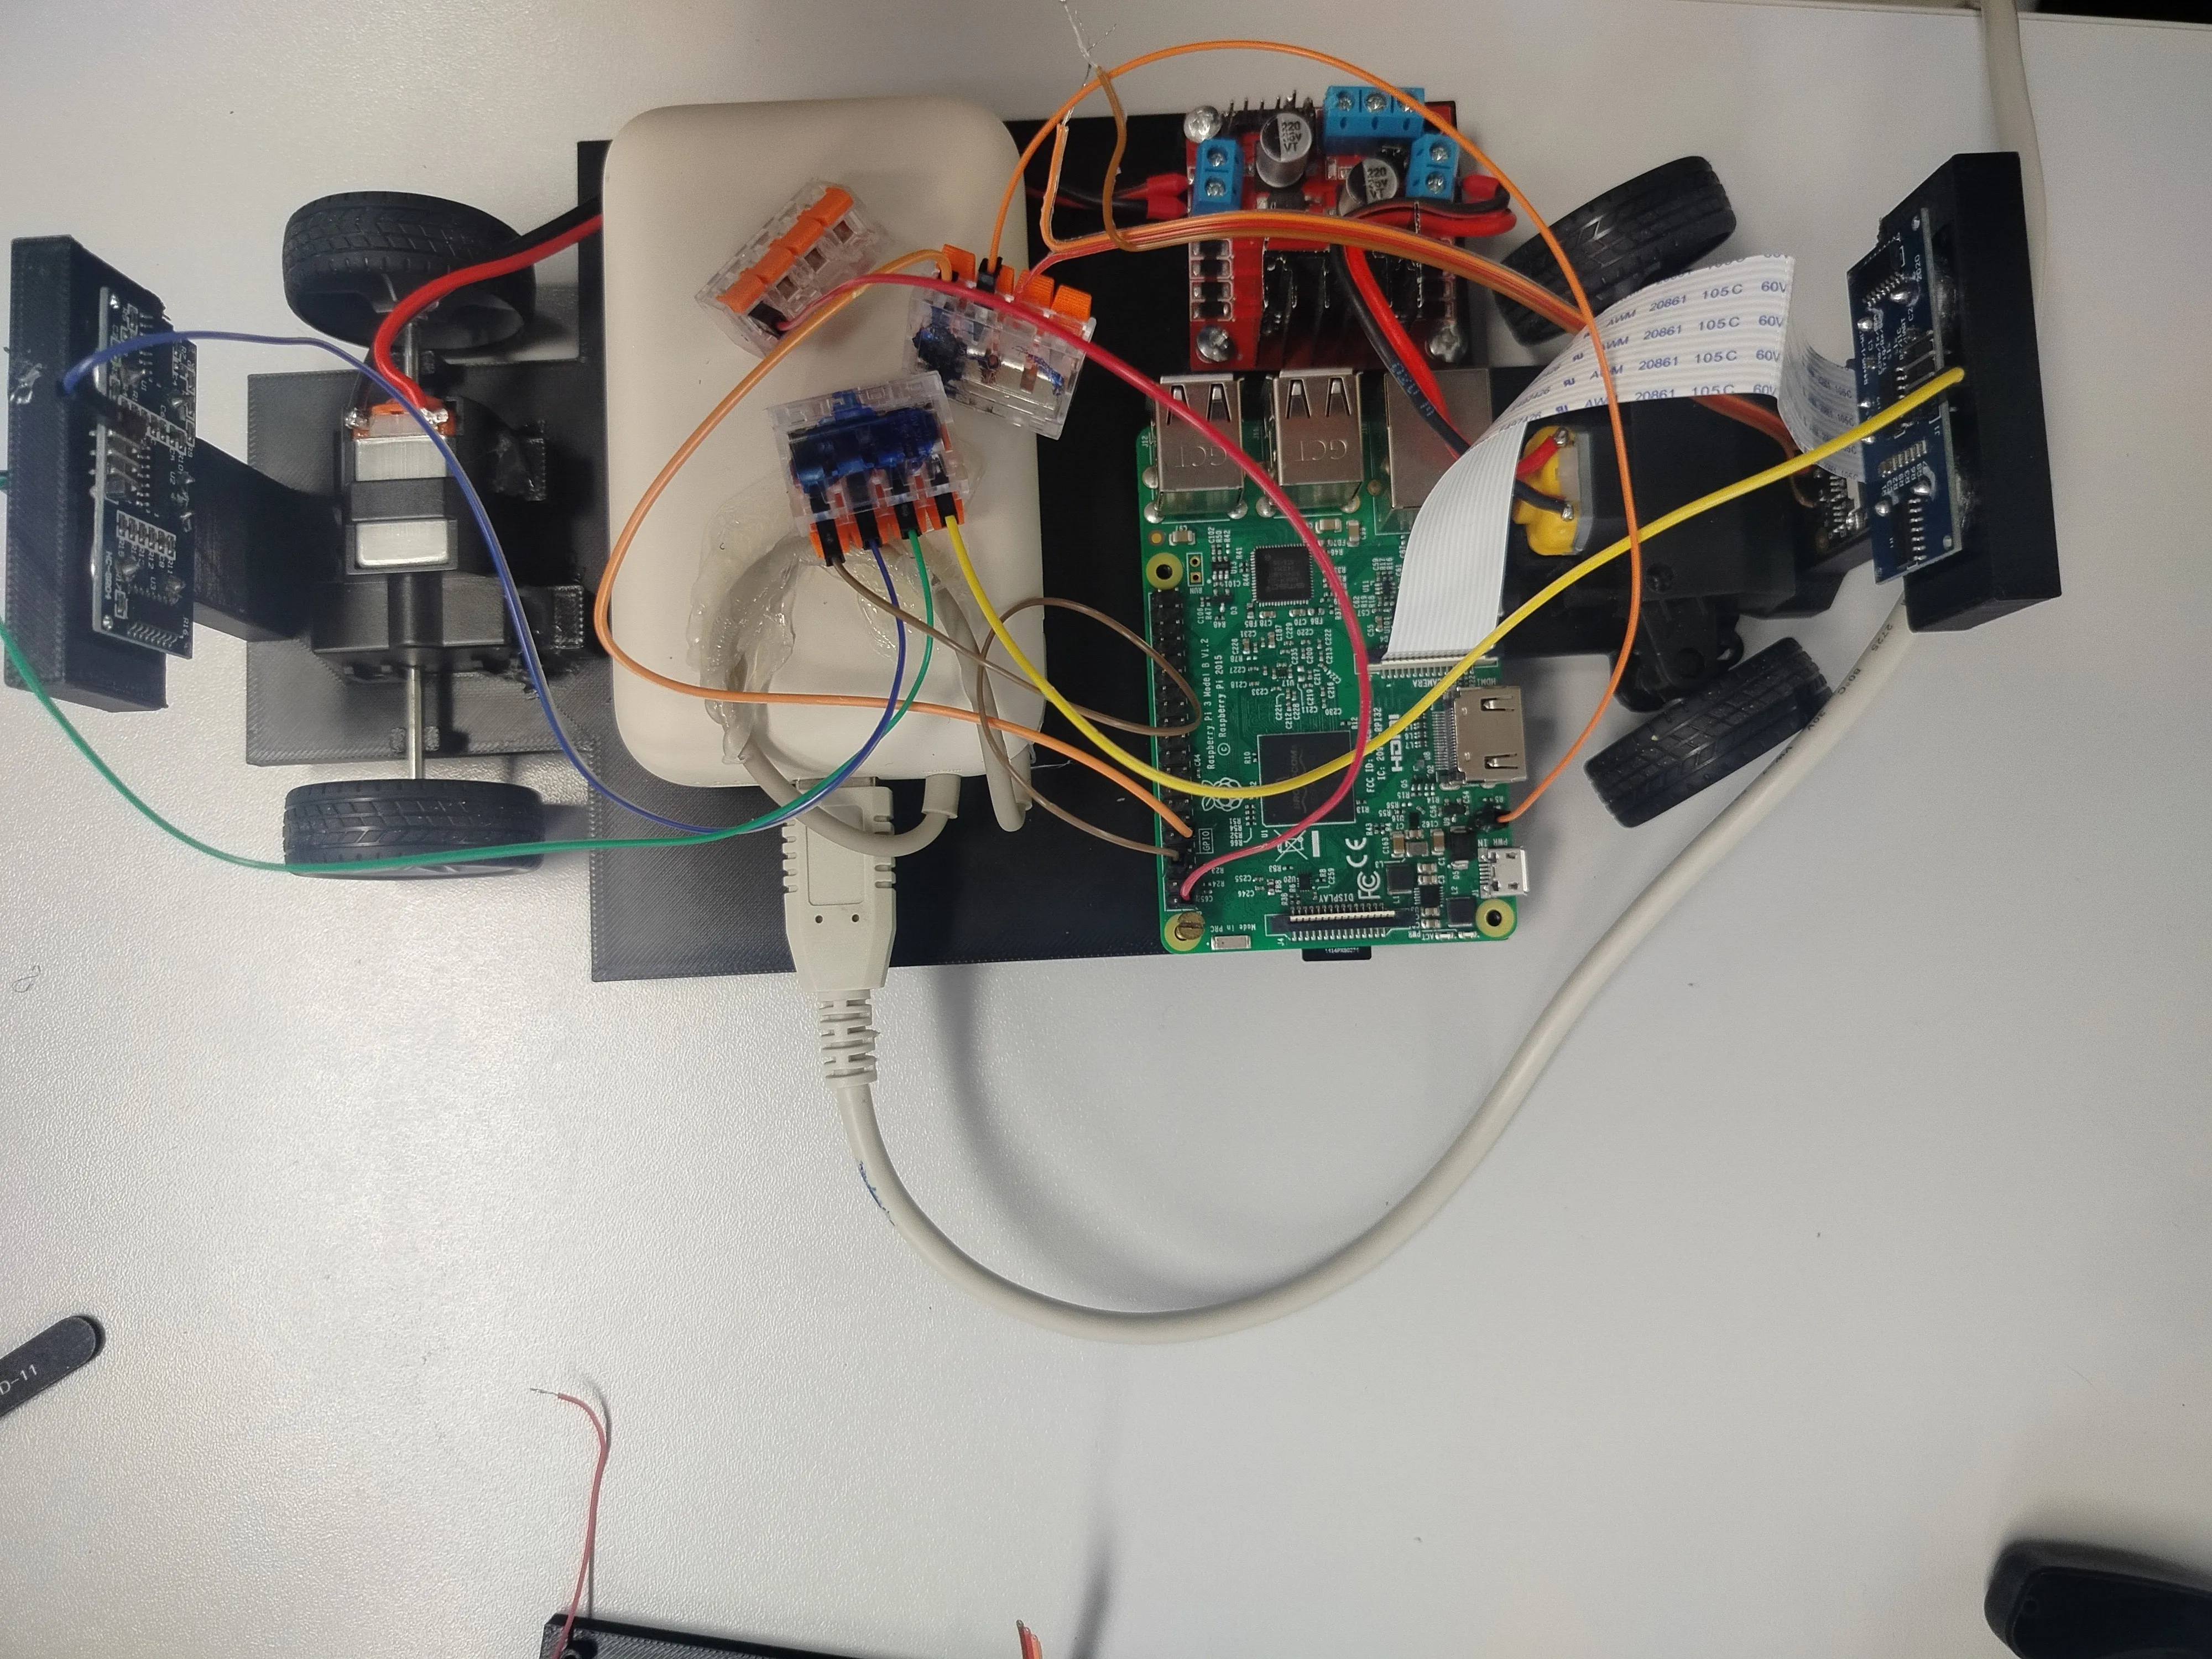
WRO Future Engineers 2026 — autonóm jármű
Projektvezetőként egy önvezető robot a World Robot Olympiad Future Engineers 2026 versenyre.
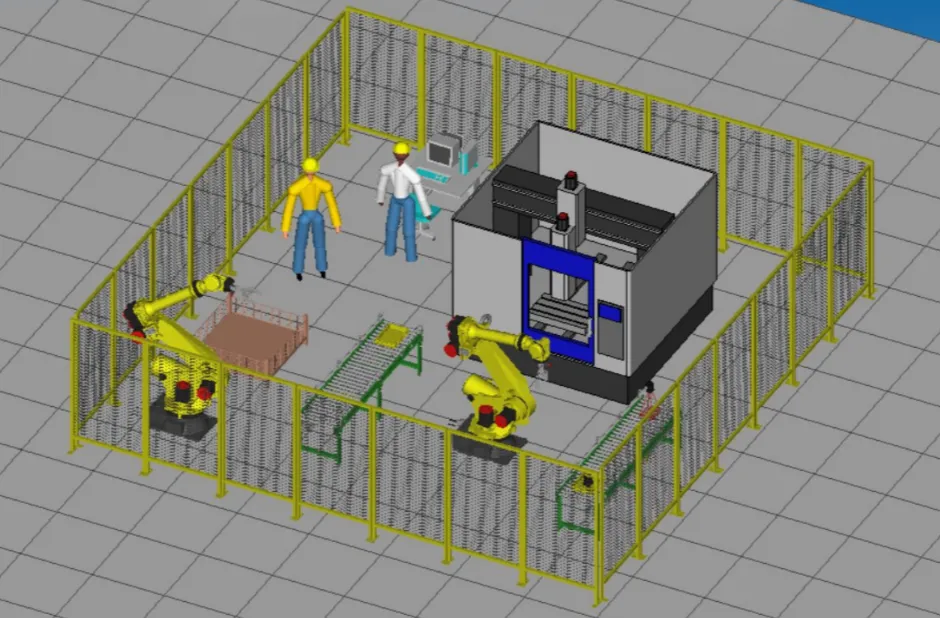
Ipari robotcellás CNC-szimuláció
FANUC RoboGuide-szimuláció egy kétrobotos CNC-kiszolgáló és palettázó gyártócelláról.
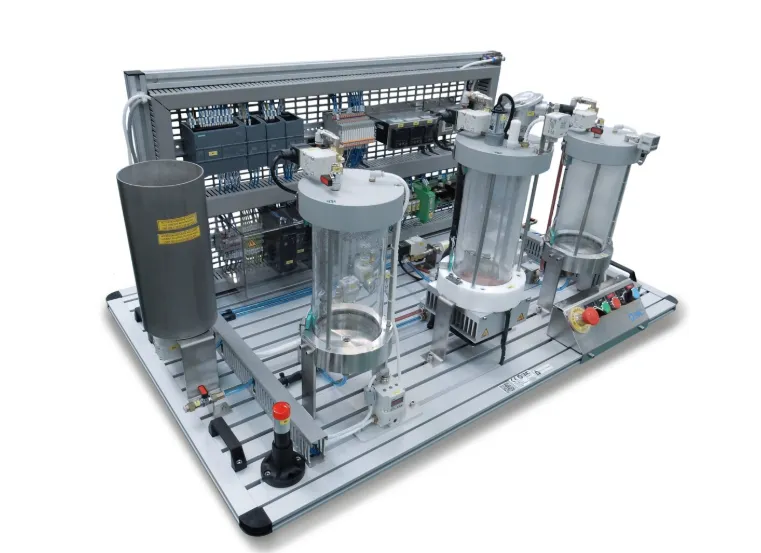
Ipari almalé-feldolgozó rendszer
Teljesen automatizált, háromtartályos almalégyártó sor, Siemens S7-1200 PLC vezérlésével.
CartPole fuzzy szabályozórendszer
Mamdani-típusú fuzzy szabályozó, amely folytonos erőszabályozással egyensúlyozza a klasszikus CartPole-t.