Robotika
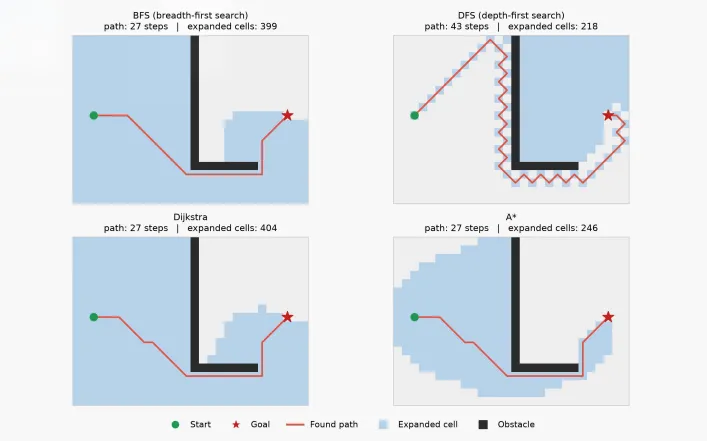
Autonóm mobilrobot-navigáció ROS 2-ben
A lezárt szakdolgozatom: autonóm útvonaltervezés mobilrobothoz ROS 2-ben és Gazebóban.
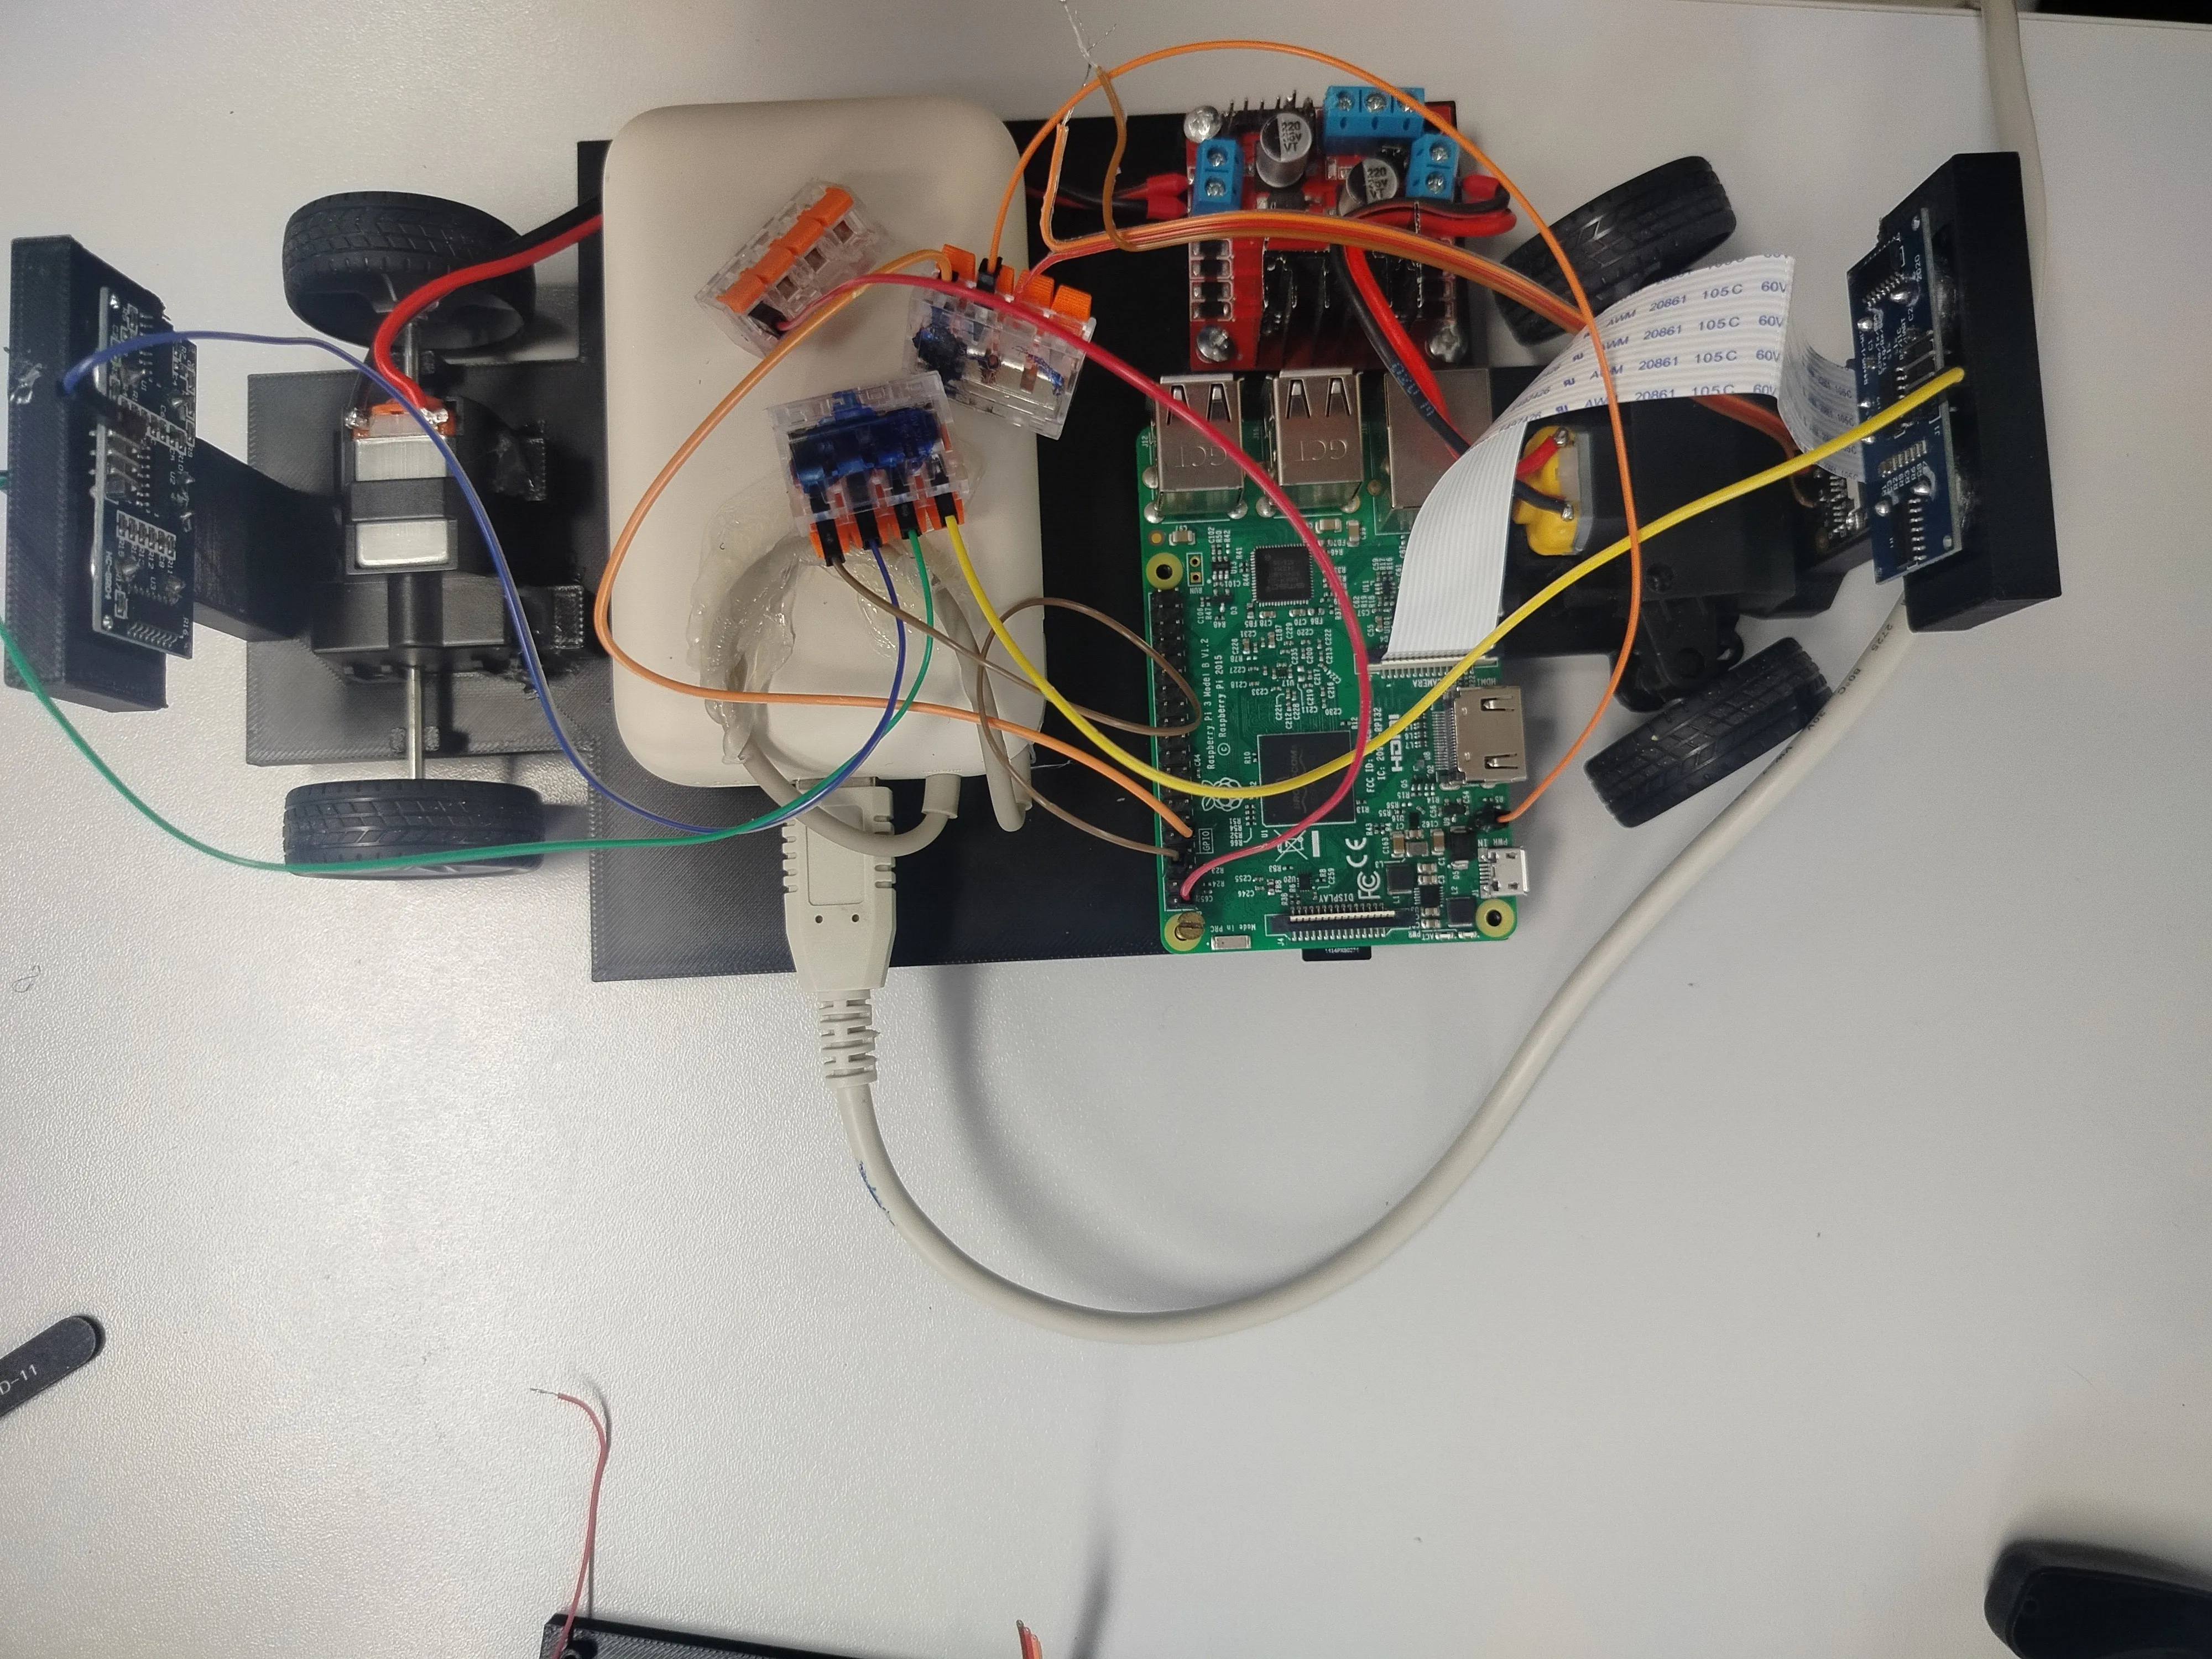
WRO Future Engineers 2026 — autonóm jármű
Projektvezetőként egy önvezető robot a World Robot Olympiad Future Engineers 2026 versenyre.
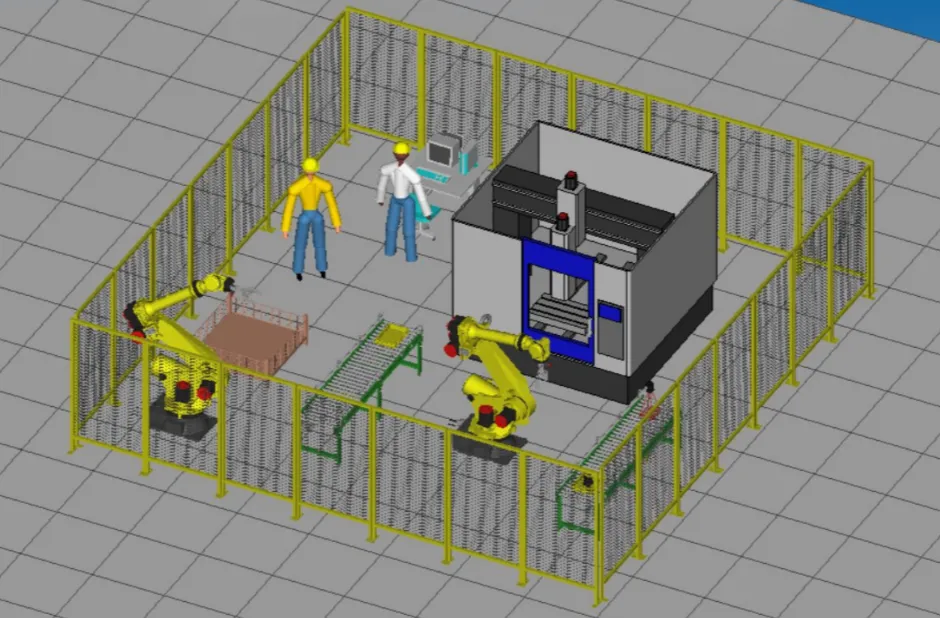
Ipari robotcellás CNC-szimuláció
FANUC RoboGuide-szimuláció egy kétrobotos CNC-kiszolgáló és palettázó gyártócelláról.